Sommaire10 parties
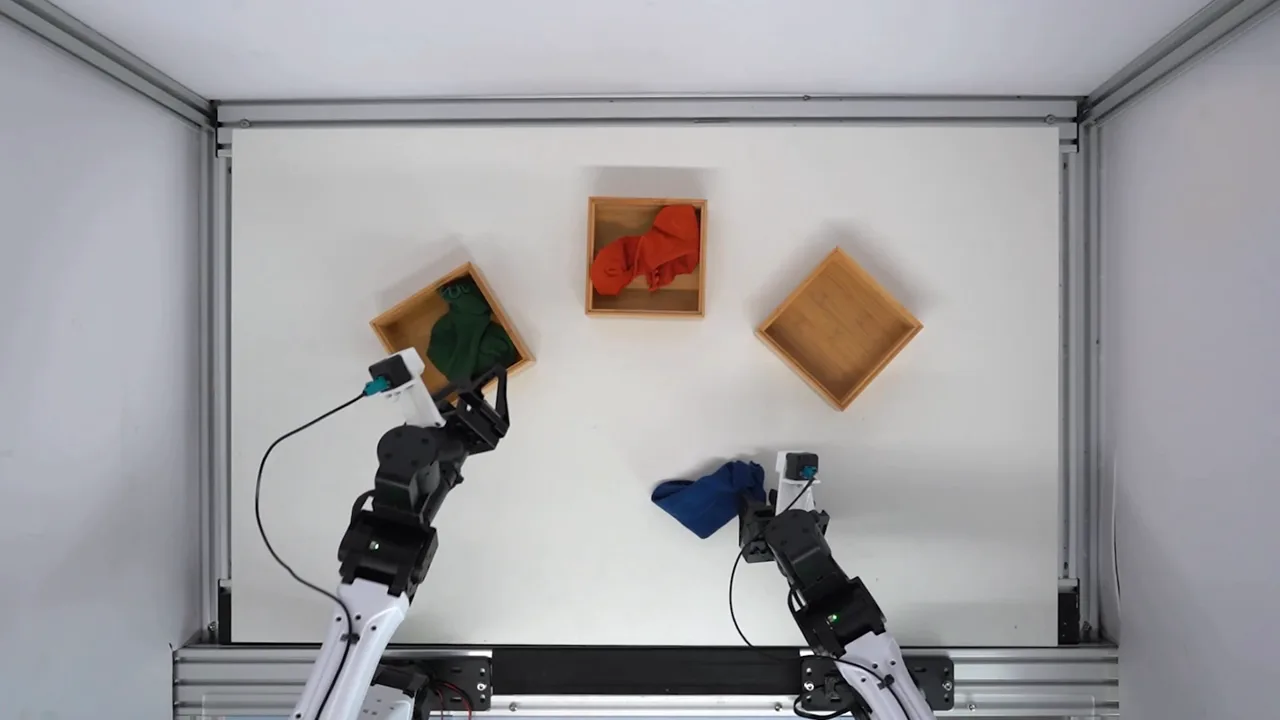
Praxis-1 est un modèle d’IA de Runway qui pilote des robots à partir d’images de caméra, d’instructions écrites et de la position du robot. Ses poids et son code sont publiés sous licence Apache 2.0, qui autorise l’usage commercial. Il vient de la vidéo générative, mais il demande encore un entraînement supplémentaire pour chaque nouveau robot.
En bref
- Praxis-1 calcule des mouvements de robot à partir d’images, de texte et de la position du robot.
- Poids et code sont ouverts sous licence Apache 2.0, usage commercial autorisé.
- 46,2 % de réussite sur RoboLab-120, en tête des World Action Models, selon des tests menés par Runway.
- La version standard demande un GPU de 80 Go de mémoire.
- Il confond parfois des objets proches et ne planifie pas seul les longues séquences.
Ce que Runway publie avec Praxis-1
Runway, connue surtout pour ses modèles de génération vidéo comme Gen-4.5, a publié Praxis-1, un modèle destiné à contrôler des robots. L’entreprise l’avait présenté fin septembre, mais en réservant l’accès à quelques partenaires. Le 14 novembre 2026, selon The Decoder, les poids du modèle et son code source sont devenus disponibles sous licence Apache 2.0, qui permet l’usage commercial.
Runway a aussi diffusé un rapport de recherche détaillé, avec de nouveaux tests de performance. Depuis septembre, les entreprises de robotique Standard Bots, Noble Machines et Ultra ont essayé Praxis-1 sur différents systèmes : un robot humanoïde, un bras robotique industriel et un robot d’entrepôt à deux bras.
Comment fonctionne Praxis-1
Praxis-1 reçoit trois types d’informations : des images de caméra, des instructions en texte et des données sur la position du robot. À partir de là, il prédit comment l’environnement va évoluer, puis calcule les mouvements adaptés. Quand de nouvelles images arrivent, le modèle ajuste en continu son pilotage.
Runway le classe parmi les World Action Models, des modèles qui prédisent l’évolution d’une scène et en déduisent les gestes du robot. Praxis-1 repose sur un modèle vidéo qui a appris, à partir de séquences ordinaires, comment les objets bougent et interagissent. Runway l’a ensuite affiné avec des vidéos d’actions humaines et des données de robots.
Les résultats annoncés par Runway
Sur le classement RoboLab-120 de Nvidia, qui teste en simulation le tri, la saisie et l’empilement d’objets sur 120 tâches, Praxis-1 atteint 46,2 % de réussite. FLUX 3 Action, aussi conçu comme un World Action Model, obtient 42,9 % dans les mêmes conditions. Praxis-1 prend donc la tête de cette catégorie, mais il se classe cinquième au classement général, derrière deux agents IA et deux modèles de robot d’architecture différente.
Runway a mené tous ces tests elle-même, et ils n’ont pas encore été vérifiés de façon indépendante. Sur un vrai bras Franka, après affinage, les deux modèles ont dû réussir les mêmes dix tâches, comme poser une banane sur une assiette ou fermer un tiroir. Avec dix essais par tâche, Praxis-1 a réussi 88 fois, contre 80 pour FLUX 3 Action.
Adapter Praxis-1 à un autre robot
Praxis-1 n’est pas prêt à l’emploi sur n’importe quelle machine : le modèle de base doit être entraîné davantage pour fonctionner avec un nouveau robot. Pour le bras Franka, Runway a utilisé environ 277 heures d’enregistrements du jeu de données public DROID. Pour un robot à deux bras, elle a employé entre 1 400 et 2 600 heures de données. Des versions déjà adaptées à différents robots sont proposées avec le modèle de base, selon l’annonce de Runway.
Runway a aussi testé un robot jamais vu : une plateforme mobile à bras pince que Google avait utilisée pour développer RT-1. Après environ 95 heures de données de ce robot, Praxis-1 atteint 80 % de réussite moyenne dans des tests simulés (saisie de canettes, ouverture et fermeture de tiroirs, pomme placée dans un tiroir). Le modèle RT-1 d’origine obtenait 52,4 % sur le même test.
Reste une question ouverte, que The Decoder souligne : on ne sait pas si cette approche demande vraiment moins de données de robot au total que des modèles comparables sans préentraînement vidéo.
Télécharger Praxis-1 : accès et matériel nécessaire
Les développeurs peuvent récupérer Praxis-1 sur Hugging Face, après inscription et acceptation des conditions d’accès. Le code se trouve sur GitHub. La licence Apache 2.0 autorise l’usage commercial.
Côté matériel, la version standard demande un GPU de 80 Go de mémoire. Une version compressée devrait tenir sur une RTX 5090 de 32 Go de VRAM, d’après les estimations de Runway. La documentation GitHub précise toutefois que la consommation maximale réelle de mémoire n’a pas encore été mesurée.
Les limites de Praxis-1
D’après le rapport de recherche de Runway, Praxis-1 confond parfois des objets qui se ressemblent et peine avec les consignes vagues. Pour une tâche longue, il faut détailler chaque étape, car le modèle ne sait pas encore planifier seul des séquences d’actions complexes.
Runway le présente d’abord comme un système d’exécution rapide des mouvements. À terme, il pourrait travailler avec des modèles d’IA généralistes chargés de découper les tâches complexes en étapes.
Quelques repères
- Poids d’un modèle : Ce sont les valeurs numériques apprises par un modèle d’IA pendant son entraînement. Quand elles sont publiées, on peut faire tourner le modèle sur sa propre machine.
- Affinage : Cela consiste à poursuivre l’entraînement d’un modèle déjà existant sur des données plus ciblées. Le modèle se spécialise ainsi dans une tâche ou pour un équipement précis.
- GPU : Un GPU est un processeur graphique, très utilisé pour faire tourner des modèles d’IA. Sa mémoire, exprimée en gigaoctets, limite la taille des modèles qu’il peut charger.
Questions fréquentes
Praxis-1 est-il open source et gratuit ?
Oui, Runway publie les poids et le code de Praxis-1 sous licence Apache 2.0, qui autorise l’usage commercial. Le téléchargement sur Hugging Face demande une inscription et l’acceptation des conditions d’accès. Runway ne parle pas de prix.
Quel matériel faut-il pour faire tourner Praxis-1 ?
La version standard de Praxis-1 demande un GPU de 80 Go de mémoire. Une version compressée devrait tenir sur une RTX 5090 de 32 Go d’après Runway, mais la consommation réelle n’a pas encore été mesurée.
Praxis-1 peut-il piloter n’importe quel robot ?
Non, pas directement. Le modèle de base doit être entraîné davantage pour un nouveau robot, même si des versions déjà adaptées à plusieurs robots sont disponibles.
Quels sont les résultats de Praxis-1 sur RoboLab-120 ?
Praxis-1 atteint 46,2 % de réussite, contre 42,9 % pour FLUX 3 Action, et arrive en tête des World Action Models. Il est cinquième au classement général. Runway a mené les tests elle-même, sans vérification indépendante pour l’instant.
À retenir
Praxis-1 met à disposition, sous licence Apache 2.0, un modèle de pilotage de robots issu de la vidéo générative, avec de bons résultats annoncés par Runway dans ses propres tests. Il demande un affinage pour chaque nouveau robot, un GPU de 80 Go pour la version standard, et ne planifie pas seul les tâches longues.
Sources
- The Decoderarticle de presse